Cinématique machine
Évaluation de différentes architectures multi-axes et de leurs domaines de fabrication réellement exploitables.
Développer des architectures machine capables d’étendre le dépôt polymère au-delà des mouvements planaires conventionnels.
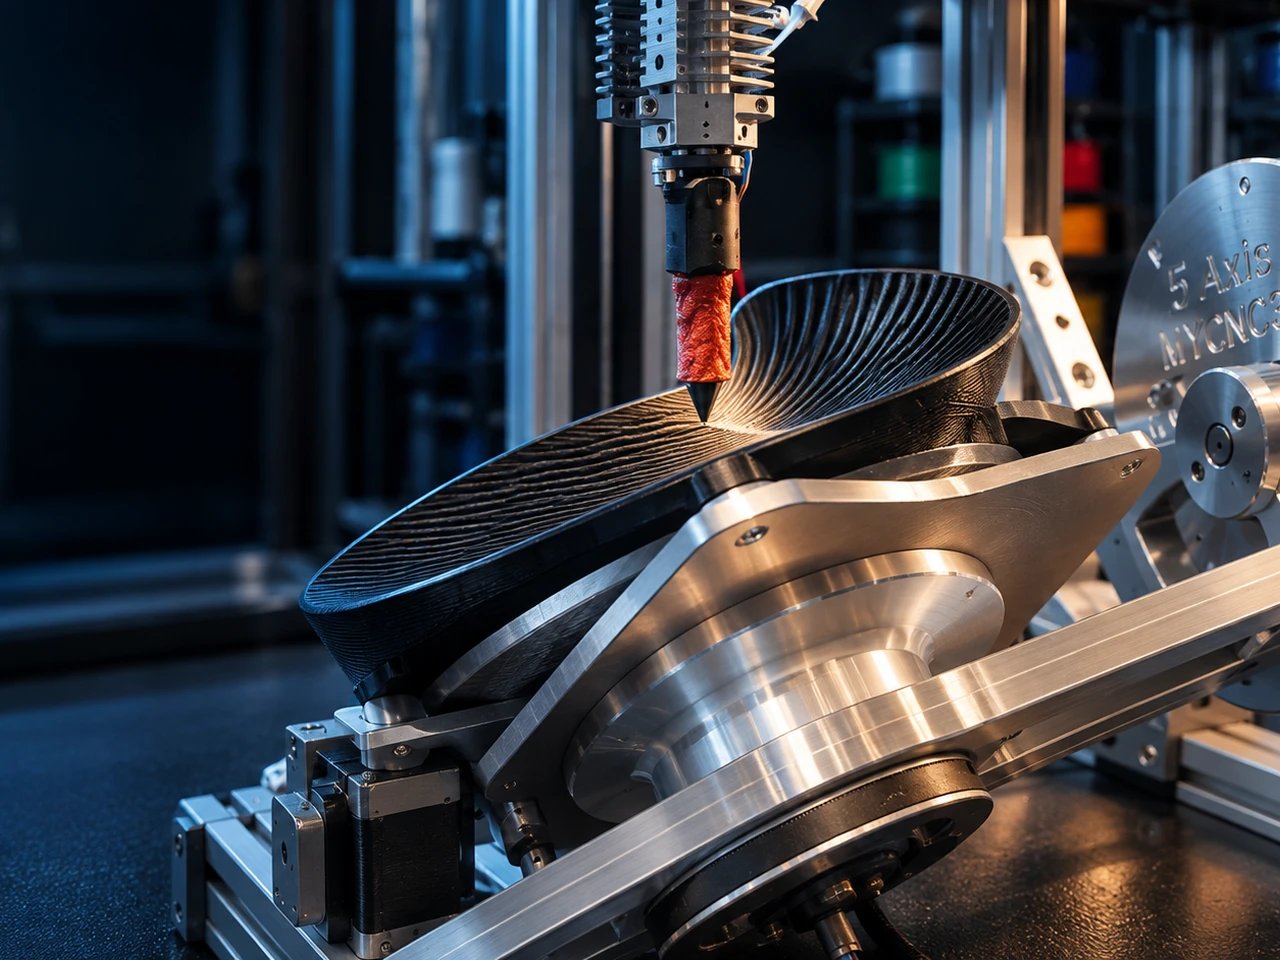
MYCNC3D étudie des architectures de fabrication additive multi-axes dans lesquelles la cinématique machine, l’orientation du dépôt et la génération de trajectoires sont conçues comme les éléments d’un même système.
Présentation du projet
Les travaux ont dépassé l’exploration conceptuelle et portent désormais sur le développement actif des architectures machine, de la cinématique, de la commande des mouvements et de l’intégration des trajectoires.
MYCNC3D étudie des systèmes de fabrication additive dans lesquels des degrés de liberté supplémentaires permettent de contrôler l’orientation du dépôt au-delà des mouvements XY planaires conventionnels.
Les recherches portent sur la cinématique machine, la coordination des axes, l’orientation du dépôt, la calibration, les transformations de coordonnées, le dégagement de l’outil, les limites machine et l’intégration avec des logiciels avancés de génération de trajectoires.
L’objectif n’est pas simplement d’ajouter davantage d’axes à une machine, mais de développer des architectures capables de permettre des stratégies de fabrication inaccessibles au FDM planaire conventionnel.
Les travaux actuels visent à comparer différentes architectures multi-axes et à développer la chaîne logiciel-machine nécessaire au dépôt coordonné.
La validation physique d’un système de dépôt multi-axes entièrement intégré constitue encore un prochain jalon de développement.
Pourquoi cet axe est important
L’orientation du cordon déposé influence la géométrie, l’accessibilité, la génération des surfaces et potentiellement le comportement mécanique. Le multi-axes permet d’envisager une orientation locale du dépôt plutôt que d’imposer une direction globale identique à l’ensemble de la pièce.
Cette liberté introduit également des difficultés : transformations de coordonnées, calibration, limites d’axes, dégagement machine, risques de collision et synchronisation entre débit matière et mouvements complexes.
Axes de travail actuels
Évaluation de différentes architectures multi-axes et de leurs domaines de fabrication réellement exploitables.
Synchronisation de plusieurs axes tout en conservant des déplacements de dépôt fluides et maîtrisables.
Contrôle de l’orientation locale de l’outil et du dépôt par rapport à la géométrie fabriquée.
Relations géométriques fiables entre axes, outil et pièce.
Prise en compte des contraintes de buse, de tête et d’enveloppe machine.
Connexion entre les capacités de la machine et les logiciels capables de générer des trajectoires adaptées à sa cinématique.
Approche d’ingénierie
Le développement associe modélisation cinématique, configuration machine, génération de trajectoires et essais d’impression physiques. Chaque niveau du système est évalué en interaction avec les autres plutôt que développé isolément.
État actuel
Les travaux sont en développement actif sur l’architecture machine, la cinématique, la commande des mouvements et l’intégration des trajectoires. La validation physique d’un système de dépôt multi-axes entièrement intégré constitue encore un prochain jalon.
Prochain jalon
Le prochain jalon consiste à converger vers une architecture machine de référence disposant d’une calibration répétable, de transformations de coordonnées fiables, de mouvements multi-axes maîtrisés et d’une chaîne logiciel-machine stable.
Le passage vers VALIDATION nécessitera une démonstration physique du dépôt multi-axes intégré sur plusieurs géométries représentatives, ainsi qu’une gestion systématique des limites machine, du dégagement de l’outil et des contraintes de collision.
Plateforme intégrée
La capacité multi-axes est développée conjointement avec les performances d’extrusion et la génération avancée de trajectoires. L’objectif est une chaîne de fabrication intégrée dans laquelle architecture machine et stratégie de fabrication sont conçues pour fonctionner ensemble.
Collaboration
MYCNC3D est ouvert aux échanges techniques avec les fournisseurs de solutions de mouvement, spécialistes de la robotique, partenaires machine-outil, organismes de recherche et industriels intéressés par le dépôt polymère multi-axes.